执行器:电机、液压与人工肌肉
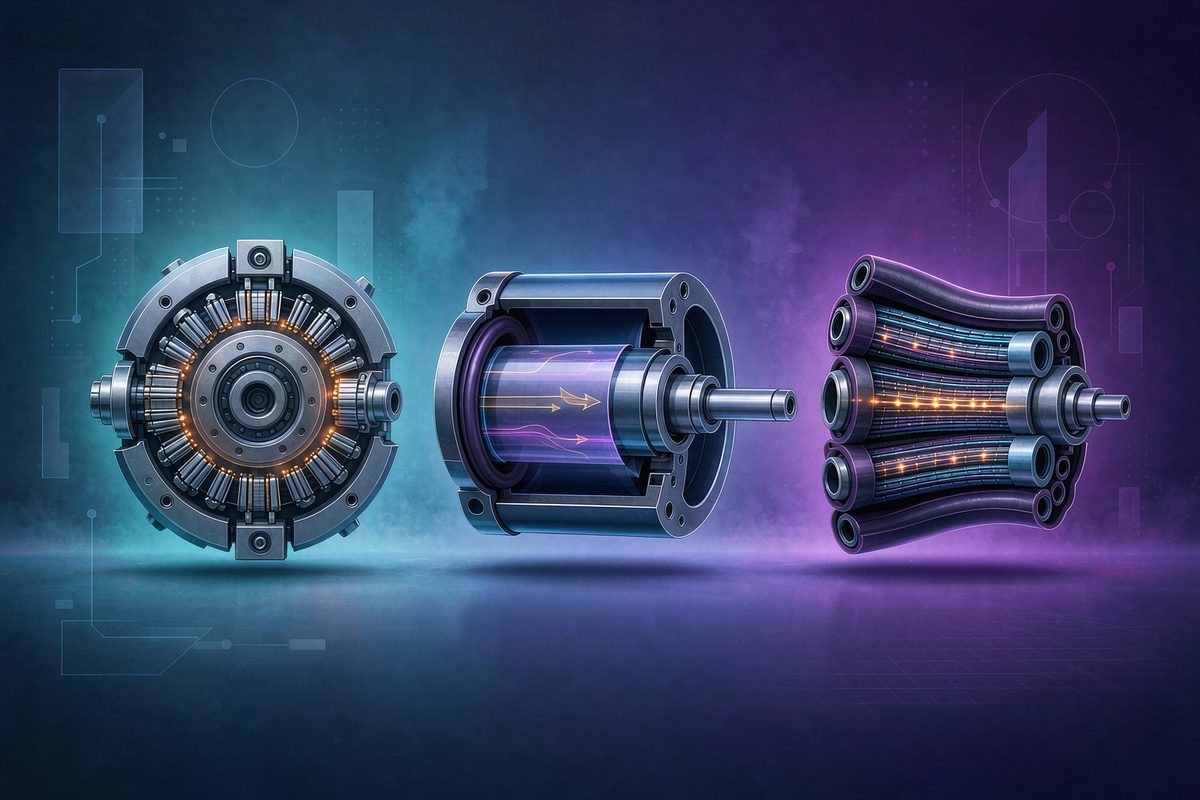
前情提要 上一回第 25 篇《机器人的身体有几种:轮式、足式、臂式》讲到,机器人的"外形"决定了它能怎么移动——轮式跑得快、足式能跨障、臂式擅长抓拿,形态学是机器人能力的第一道分水岭。本篇往身体内部再走一步:形态再好,真正让身体动起来、出力的,是藏在里面的执行器;如果说身体是骨架,执行器就是机器人的肌肉和关节。
机器人的"肌肉"有哪几种?
我们常说机器人"动起来了",却很少追问:那股让它动起来的"劲儿",到底从哪儿来?答案就是本篇的主角——执行器(actuator)。
一句话说清它的活儿:执行器是把控制信号变成实际"力与运动"的部件。大脑(控制器)想让手臂抬起来,发出一道电信号;执行器接到信号,就真把机械能送出来,让关节转、让轮子转、让身体前移。你可以把它想象成机器人的肌肉和关节——没有它,再聪明的大脑也只是"瘫"在那儿,空有一身想法却使不上劲。
下面这张图,最直观地标出了执行器在整条控制链路里的位置:
信号进来,执行器一转手,就变成了能推、能拉、能举的真实运动。接下来我们挨个看看,机器人身上到底有哪几类"肌肉"。
一、电机:最常见也最"乖"的肌肉
绝大多数机器人,第一选择都是电机。它的原理很直观:通电的线圈在磁场里受力转动,于是电变成了旋转。再加上齿轮、皮带、丝杠这些"传动件",旋转就能变成你想要的直推、抬升或行走。
电机的好处很突出。第一是精准,你让它转 37 度,它就差不多转 37 度,反复做误差极小,特别适合拧螺丝、焊接、写毛笔字这种精细活。第二是干净,它不漏油、不冒烟,维护省心。第三是可控,配合编码器(一种记录转了多少的传感器),它能把自己的"做到了哪一步"实时汇报给大脑。
但电机的短板也很真实:它擅长小力、精细,一旦要"大力出奇迹"就吃力。你想让一个机器人单腿扛起几百公斤,光靠电机就得堆一大坨,又重又贵,还容易过热烧毁。所以电机是乖巧的肌肉,却不是最猛的肌肉。
二、液压:爆发力最强的肌肉
液压走的是另一条路。它用泵把油液压进缸里,靠液体的不可压缩性,用很小的力推动很大的活塞,输出巨大的推力。你可以把它想象成"用一根细细的水管,撬动一头大象"。
正因为这个原理,液压的强项是爆发力和重载。工程机械里的挖掘机、拆除墙体的破碎锤、还有那些能后空翻的机器狗,背后都有液压的身影。它能瞬间迸出很大的力,扛重物毫不费力。
代价呢?笨重、漏油、难伺候。液压系统有一堆油管、阀门、泵,管路复杂,油漏了既脏又得修;而且响应不如电机"跟手",精细度也差一截。所以它适合"猛"的场合,不适合"巧"的活。这正应了那句俗话:能举鼎的,未必能绣花。
三、人工肌肉与软体:最"温柔"的肌肉
第三类是正在快速成长的新秀:人工肌肉和软体执行器。它们的思路不是硬碰硬,而是模仿生物肌肉——通电或充气之后,材料自己收缩、变长、变粗,柔柔地产生力。
这类执行器最大的魅力是柔顺和安全。它天生"软",碰着人不会一巴掌拍伤,捏易碎的鸡蛋、扶摔倒的老人、钻进狭窄缝隙都更从容。很多医疗康复机器人、仿生手、搜救软体机器人都偏爱它。
难处也恰恰在"柔"上:正因为它软、有弹性、响应还带点非线性(nonlinear),想让它精确停在某个位置、走出某条轨迹,比电机难得多。控制和建模都是硬骨头。所以它现在多是"温柔担当",还没法全面取代前两位。
力与柔,是硬件给的上限
把三种摆在一起看,结论很清楚:
- 要精准、要干净、要小巧精细 → 电机;
- 要爆发、要重载、要扛造 → 液压;
- 要柔顺、要安全、要贴着人和易碎物 → 人工肌肉与软体。
执行器从根本上决定了机器人能多"猛"、多"乖"。一个想举起汽车却只装了小电机的机器人,不是软件不够聪明,而是硬件的"力气上限"摆在那儿——这是物理给的红线,绕不过去。
说到这儿,就绕不开一个更底层的道理。执行器本质上是个"能量转换器":电机把电能变成机械能,液压把液压能变成机械能,人工肌肉把电、气或化学能变成机械能。它做的每一份功、消耗的每一分能量,都逃不开能量守恒。做功不可能凭空而来,耗散掉的部分大多变成了热——所以效率与发热,是决定执行器能不能长时间、大负荷工作的关键命门。这也正是物理系列第 7 篇《能量与守恒:为何最低能量态那么关键》里讲的:能量不会消失,只会换形式;最低能量态,是系统最"省"的去处。挑执行器,本质上是在挑"力气"和"温柔"之间的折中,而这条折中线的两端,都被能量守恒悄悄画死了。
回到本篇:我们给机器人挑肌肉,挑的其实是"力"和"柔"的边界。硬件定了,力与柔的上限就定了——这是后面谈智能之前,必须先认下的物理底牌。
读后小测
「3 句话复述」:执行器是把控制信号变成力与运动的机器人"肌肉",分电机、液压、人工肌肉三类;电机精准干净但大力笨重,液压爆发力强却漏油难维护,人工肌肉柔顺安全但难精确控制;执行器本质做能量转换,力与柔的上限由硬件给定、并受能量守恒约束,呼应了物理系列第 7 篇《能量与守恒:为何最低能量态那么关键》。
「1 件动手小事」:找一个家里能转的小电器(电动牙刷、小风扇、玩具车都行),通电看它动、断电看它停——这就是最简单的"电机执行器"把电信号变成真实运动的过程;再试着用手轻轻挡一下扇叶,感受它输出的那股"力"到底有多大。
身体有了形态、有了肌肉,还得有"感官"才能不瞎不聋。下一回,我们聊第 27 篇《传感器即身体:硬件如何决定智能上限》——当机器人能动能出力之后,它靠什么"看见、听见、摸到"这个世界?