机器人的身体有几种:轮式、足式、臂式
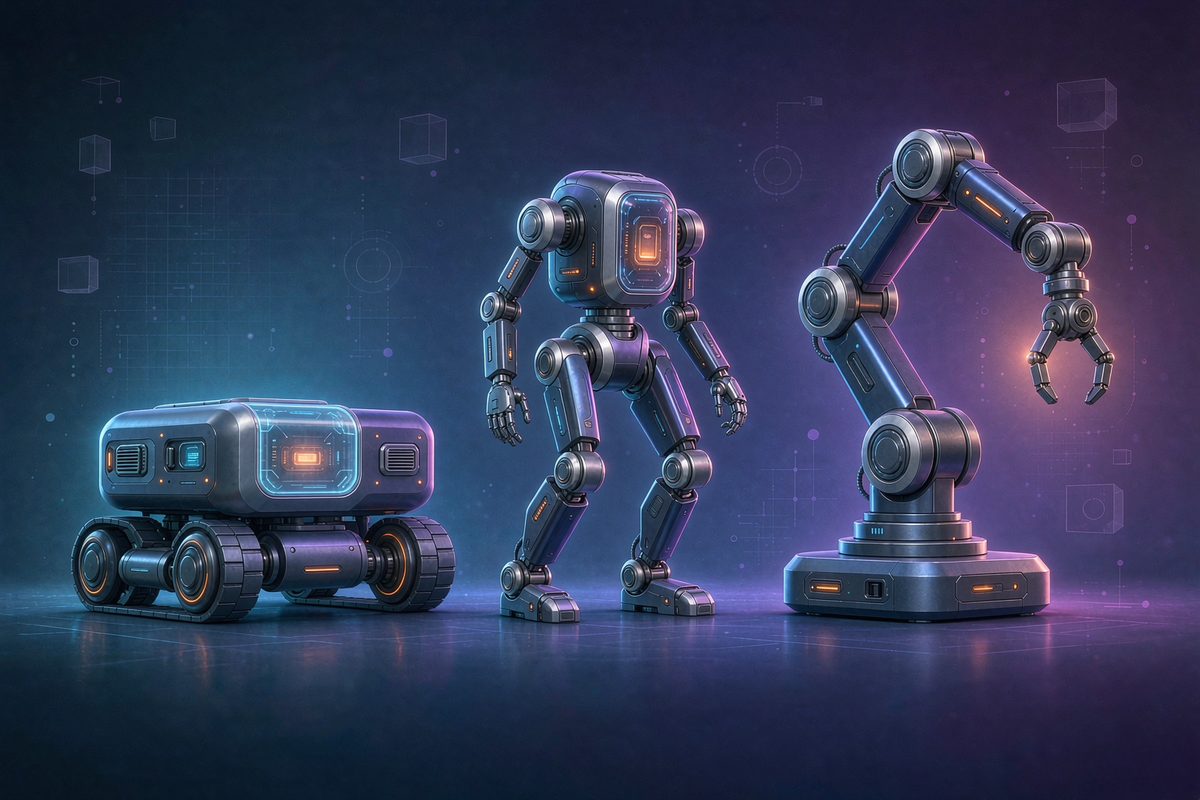
前情提要 上一回第 24 篇《仿真即训练场:合成数据怎么喂出机器人智能》讲到,当真实世界的数据太稀少、太贵、也太危险时,人们用计算机仿真批量"造"出海量训练数据,把机器人的脑子一步步喂聪明——那一篇站在"脑与数据"这一端。本篇调头回到最朴素的起点:机器人首先得有一副身体,而身体长什么样,几乎在出厂前就框定了它这辈子能做什么、做不了什么。
机器人不一定是人形。很多人一听到"机器人"三个字,脑子里浮现的就是一个能走能跑、有头有手有脚的金属人。但现实里绝大多数机器人,长得跟人一点也不像:地上跑的可能是块带轮子的平板,天上飞的是几只旋翼的小飞机,工厂里站着的更像一根粗壮的钢铁手臂。为什么差别这么大?答案藏在一个词里——形态学(morphology),说白了就是"身体长什么样"。
机器人的身体形态,基本决定了它能干什么、干不了什么。这不是工程师偷懒,而是物理规律在背后划线。一个靠轮子跑的机器,天生适合平地和光滑地面,可一旦遇到台阶、石子路、泥地,它就傻眼了;一个靠腿走路的机器,能爬楼梯、能上山坡,代价是它得时刻拼命维持平衡,还特别费电。所以与其问"哪种身体最好",不如问"这个任务,配哪种身体最合适"。
我们一个一个来看四类最典型的形态。
轮式:平地的王者
轮式机器人,说到底就是把"车"装上了电脑。扫地机器人、仓库里驮着货架满地跑的小车、餐厅里送餐的机器人,大多都是轮式的。它的好处太明显了:轮子滚动时摩擦小、能耗低,在平整地面上能跑得又快又稳;结构上也没有腿那么复杂,不容易坏。
轮式最大的软肋,是对地面太挑剔。一道几厘米高的门槛、一节台阶、一块松动的砖,对轮子来说可能就是翻不过去的天堑。你可以回想一下,家里的扫地机经常被一根充电线、一条地毯边缘卡住——那就是轮式"怕台阶"的本性在作祟。所以轮式适合"环境可控、地面平整"的场合:工厂车间、仓库、家里的木地板。
前面我们聊轮式时提到过,轮子贴地、重心稳,天生就几乎不会翻倒——稳定的代价,是放弃了复杂地形的通行能力。
足式:复杂地形专家
足式机器人用腿走路,常见的有两足(像人)、四足(像狗)、甚至六足八足(像昆虫)。它的看家本领,正是轮式最怕的那件事——走烂路。台阶、斜坡、碎石、野外草地,足式都能踩着过去。这也是为什么搜救、勘探、军事侦察这类任务,常常想到足式。
但足式是"难且贵"的代名词。腿要一节一节地抬、落、支撑,每一步都在和重力较劲,机器人得实时计算怎么不让自己栽倒——平衡是足式永恒的世界难题。耗电也惊人,同样跑一公里,足式比轮式费电得多。所以足式适合"路不好走、但必须有人去"的场景,而不是普通的平地把活儿。
同样,足式难平衡是物理摆在那里的硬约束,不是工程师不够努力。理解了这点,你就不会奇怪为什么足式机器人走起来总有点"小心翼翼"。
机械臂:静置的巧手
第三类是机械臂。它通常固定在一个基座上——要么是工厂地面,要么是桌面、车身上——由好几节"胳膊"和一个"手"组成。它不走路,专攻"操作":拧螺丝、焊接、分拣、装配、做手术。
机械臂的强项是精度和高重复。工厂里的机械臂能把同一个动作重复十万次还分毫不差,力气还比人大得多。它干不了"到处跑"的活,但凡是"站定一处、精细操作"的事,几乎没人比得过它。你今天喝的饮料瓶、坐的车,背后大概率有好几条机械臂的功劳。
无人机与翼式:空中的眼睛
第四类是能飞的——多旋翼无人机、固定翼飞行器。它把身体带到了三维空间里,地面上的墙、河、台阶,对它统统不存在。它的价值在于"视角"和"可达性":航拍、巡检电线、把急救药品送到堵车的路段、勘探人进不去的险地。
代价是续航短、载重小、怕风。所以翼式往往是"去看、去送轻的东西",而不是去干重体力活。
把四类摆在一起,结论其实很朴素:没有最好的身体,只有最适合任务的身体。送外卖用轮式最省电,爬废墟救人用足式最靠谱,流水线装配用机械臂最精准,查高压线用无人机最安全。任务决定了形态,形态也反过来框定了能力边界。
现实里也不少"混血"形态:轮腿混合机器人平时用轮子飞跑、遇到台阶就收起轮子换腿迈过去;机械臂常被装在轮式底盘上变成"移动操作臂",既能满场走又能精细装配。可见形态很少是非此即彼的单选题,工程师会按任务把几种本领拼到一起——只是拼得越多,控制和成本也越复杂。
说到底,机器人长成什么样,从来不是审美问题,而是任务问题。
读后小测
「3 句话复述」 1. 机器人的身体形态(轮式、足式、机械臂、翼式)基本决定了它能做什么、做不了什么,这不是偷懒,而是物理规律划的线。 2. 轮式平地平效又稳却怕台阶,足式能走复杂地形但难平衡又费电,机械臂专精固定基座的精细操作,无人机胜在空中的可达性。 3. 没有最好的身体,只有最适合任务的身体——形态跟着任务走。
「1 件动手小事」 今天在家或出门时,留心观察一样你身边的机器:扫地机、送餐车、电梯,哪怕是个带轮子的行李箱都行。它是靠什么"移动"的?是轮子还是别的?再想想,如果把它换成"长腿的",在你这种环境里会更方便还是更别扭?用一句话记下来。
写到这里,我们把"身体"这件事摊开了看:机器人不是非得长得像人,形态是任务逼出来的答案。可身体光有骨架和外形还不够——它是靠什么真正"出力"动起来的?下一回,第 26 篇《执行器:电机、液压与人工肌肉》,我们钻进身体内部,看看那些肌肉和关节,到底靠什么拉起来、转起来。