仿真到现实:sim-to-real 中的部署陷阱
我们已经把一个动作的耗时拆到了每一环,也给了分环节的优化抓手(第 7 篇《端到端延迟拆解》)。但工程里有个经典反差:仿真里跑得顺顺当当,一上真机就掉帧、卡顿、过临界线。
为什么"纸上算得好好的延迟,落到现实就崩"?这就是本篇的主角:sim-to-real 鸿沟——"从仿真到现实"那段怎么也填不满的落差。
一、先认识这道鸿沟:仿真是"理想国",真实是"粗糙现实"
打个最接地气的比方:你在驾校的模拟器上把倒车入库练得行云流水,一握真车方向盘,后视镜角度不对、地面有坡度、旁边还停着真车——手忙脚乱。换个说法也一样:沙盘上推演的"纸上兵法"再完美,真上了战场,泥泞、补给、士气这些仿真里没建模的东西,分分钟让计划作废。
机器人部署也是这个理。我们训练和验证策略的地方,是一台仿真器——Isaac Sim、Mujoco 这类工具搭出来的"虚拟世界"。而它和实际机器人所在的世界,根本不是同一个世界:
- 仿真器是"理想国":算力无限(你想跑多快跑多快)、物理精确理想(摩擦力、碰撞都按公式走)、传感器完美无噪(摄像头拍出来就是干净画面)、延迟为零(指令一算就出)。
- 真实机器人世界是"粗糙现实":算力有限(就那块边缘小芯片,第 5 篇说的几十瓦枷锁)、有推理延迟和掉帧(第 7 篇拆的六站每一站都吃毫秒)、传感器有噪声 / 光照变化 / 磨损(摄像头会糊、会反光、会老化)。
把这套"延迟"翻译成第 2 篇的术语就清楚了:仿真里的零延迟,等于 Decode 节奏 TBT 为零(第 3 篇说的那个"字间节奏");真机上的掉帧,就是把 TBT 直接拉到第 3 篇那种"字在蹦"的量级——只不过 chatbot 蹦的是字,机器人蹦的是动作指令。同一个策略,放进这两个世界,境遇天差地别:
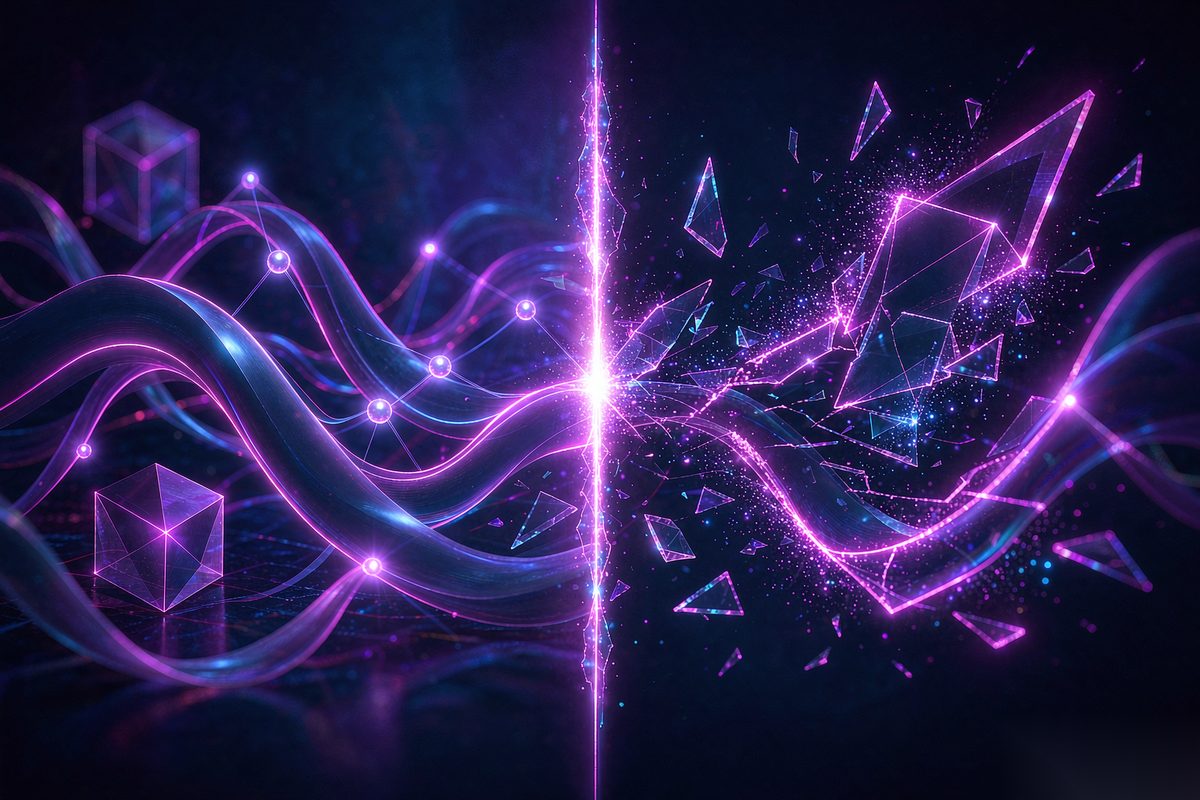
注意右边那个"越过临界线"——它直接回扣第 4 篇讲的 TBT 安全临界:仿真里零延迟,控制环路稳稳压在临界线内;真机上一旦掉帧、TBT 暴涨,闭环就失稳,从"可控"滑向"撞墙"(第 4 篇那条延迟—安全边界)。所以这道鸿沟,不只是"效果差一点",它可能是"安全"和"出事"的分界。
二、四大部署陷阱:裂缝里藏着四个坑
把"理想国"和"粗糙现实"之间的裂缝掰开看,里面是四个具体的坑。每踩一个,仿真里练好的策略就离真机远一分:
1. 仿真物理不精确。 仿真器为了算得快,常常把摩擦力、接触动力学做了简化——比如把"软软的手指捏住杯子"近似成"两个点吸在一起"。结果仿真里抓得稳稳的,真机上因为真实接触力、形变、滑动没被建模,一抓就滑、一走就摔。这是最经典的"仿真里能抓,真机上抓不住"。
2. 传感器域 gap(domain gap)。 仿真里渲染出来的画面,和真实摄像头拍到的画面,根本不是一回事:光照角度、材质反光、镜头噪点、运动模糊,全都不一样。第 6 篇讲过 VLA 是"看画面"出动作的——如果它只在仿真的"干净画面"里练过,真机上遇到陌生的光照和噪点,视觉识别就失灵,连"杯子在哪"都认错,后面的动作全歪。
3. 延迟与算力 gap。 仿真零延迟、无限算力,策略可以"想多久想多久";真机有推理延迟(第 7 篇拆的六站:预处理、视觉编码、动作头迭代……每一站都吃毫秒),还会掉帧。这直接让控制环路失稳、瞬间冲过第 4 篇说的 TBT 安全临界线——模型"算慢了",但物理世界不等人,结果就是抖动、振荡、避障慢半拍(第 4 篇那两个"会抖"的案例)。
4. 动作执行 gap。 仿真里关节是"理想跟踪"——你让它转到 30 度,它精确转到 30 度;真机有齿隙(齿轮间的空程)、死区(小指令不动)、饱和(用力过猛就到顶)。这些执行误差让"算出来的动作"和"真做出来的动作"变形,精细活(比如插拔、叠衣)尤其崩。
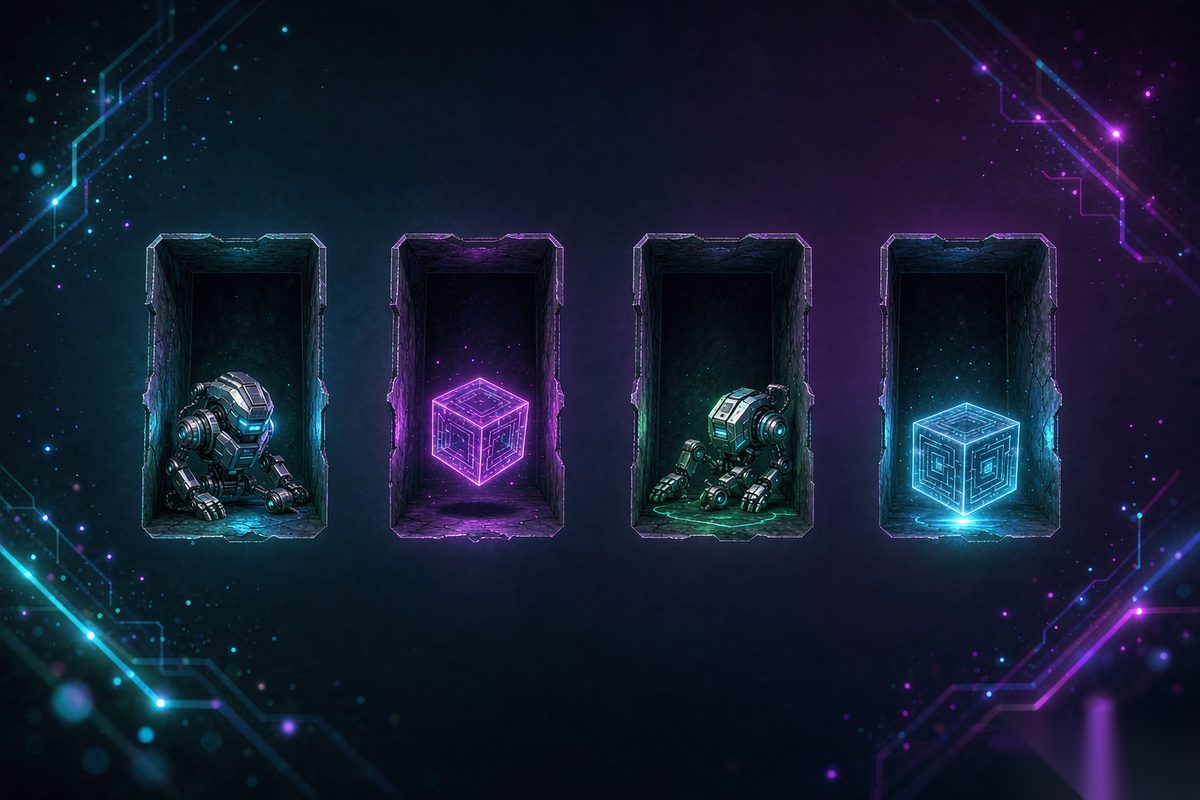
四个坑,本质上都是同一件事:仿真没把现实的"不完美"建模进去。下面看怎么填。
三、部署侧怎么缓解:每个抓手都填一道缝
对应上面四个坑,部署侧有几把现成的"填缝"铲子。重点是——它们填的是哪道缝,心里要有数:
域随机化(domain randomization)。 训练时,故意把仿真环境的方方面面随机化:光照随机打、纹理随机换、物理参数(摩擦力、质量)随机抖。让模型"见多识广",真机上的情况再怪,也落在它见过的分布里。这把铲子主要填 第 2 坑(传感器域 gap)和第 1 坑(物理不精确)——把"现实的不完美"提前撒进仿真。
延迟注入训练(latency injection)。 在仿真里人为加入推理延迟和掉帧,逼模型在"算得慢、还会漏帧"的条件下也练出稳定表现,而不是只在零延迟的温室里成才。这把铲子专门填 第 3 坑(延迟与算力 gap)——它治的正是第 4 篇那条临界线:让策略学会"在延迟下也能稳"。
硬件在环测试(HIL,hardware-in-the-loop)。 把真实的控制器、执行器接进仿真回路里一起跑:仿真的"世界"是假的,但"身体"(真实电机、真实控制板)是真的。这样能在上真机前,就用真硬件暴露执行 gap 和延迟问题。这把铲子主要填 第 4 坑(动作执行 gap),兼补第 3 坑。
真实数据微调 + 渐进部署。 用少量真机采集的数据去 fine-tune(回想第 5 篇"瘦身三板斧"里的蒸馏思路——用真机这"老师傅"带一带),先把模型在受限、安全的场景里试,确认稳了再逐步放开到复杂工况。这把铲子是总兜底:前面三把没填干净的缝,用真机数据最后补一道。
一句话记:缓解不是"玄学调参",而是对症下药——哪个 gap 占主导,就上对应的铲子;再多留一手真实数据微调兜底。
四、案例复盘(示意,诚实标注)
⚠️ 说明:本专题目前没有真实自测数据,下面用示意性案例便于建立直觉,非真实数字:
设想一个"桌面抓取"策略,在仿真里成功率 99%——丝滑、稳定、几乎没有失败。信心满满地上真机,结果成功率掉到 60%:杯子要么没抓稳、要么动作慢半拍碰倒旁边物件。
诊断:回看仿真设置,发现两个漏洞——仿真里摄像头画面是"零噪点、完美光照",没有第 2 坑的传感器域 gap;机械臂关节是"理想跟踪",没有第 4 坑的动作执行 gap(齿隙、饱和全没建)。也就是说,真机上多出来的噪声和执行误差,策略从来没见过。
补洞:给仿真加上域随机化(随机光照、纹理、镜头噪点),把第 3 坑也考虑进来——再做延迟注入训练,让模型习惯"算得慢、还会掉帧"。相当于把真机的"不完美"提前搬进仿真。
回升:补洞后真机成功率回到 90%+。数字不是重点,重点是那条"诊断 → 补洞 → 回升"的逻辑:先定位是哪一(几)道 gap 在作祟,再上对应的缓解铲子,而不是盲目调参。
五、拆完延迟、踩过 sim-to-real 的坑,下一个问题是"机器人不能胡说"
到这儿,具身篇的线索就串起来了:我们给模型瘦了身(第 5 篇)、在边缘小芯片上把它跑起来(第 5 篇)、横评了谁真能上(第 6 篇)、把一个动作的延迟拆到每一环(第 7 篇)、又踩遍了从仿真到现实的坑(本篇)。指标、部署、陷阱,都摸过了。
但还有一层更要命的问题没碰:机器人不能"胡说"。
chatbot 偶尔蹦出一句胡话,你笑一笑就划走了;机器人要是"胡说"——输出一段不合语法、不可执行的动作,或者在临界工况下采样到一个离谱的动作——后果是物理的、即时的。所以下一篇,我们聊结构化输出、可控采样、安全护栏:怎么让模型"说得准、做不疯"。
预告第 9 篇:《安全与确定性:为什么机器人不能"胡说"》。
那是给"聪明脑"套上"安全带"的一期。
读后小测
3 句话复述
1. sim-to-real 鸿沟是仿真"理想国"(算力无限、零延迟、传感器完美)与真实"粗糙现实"(算力有限、有推理掉帧、传感器有噪)之间的落差,同一个策略放进去境遇天差地别,右边"越过临界线"直接回扣第 4 篇的 TBT 安全临界。 2. 裂缝里藏着四个坑:仿真物理不精确、传感器域 gap、延迟与算力 gap(让控制环路失稳过临界线)、动作执行 gap(齿隙死区饱和让动作变形),本质都是仿真没把现实的"不完美"建模进去。 3. 缓解要对症下药:域随机化填物理与传感器 gap、延迟注入训练填延迟 gap、硬件在环填执行 gap、真实数据微调加渐进部署兜底;案例逻辑重在"诊断 → 补洞 → 回升",而非盲目调参。
1 件动手小事
今晚拿手机拍一段你伸手拿杯子的视频(呼应第 7 篇那件小事),这次不数帧率,而是专门留意真实画面里那些"仿真器没有的东西":手会抖、背景光在变、杯子会反光、桌面有杂乱纹理。把这些"噪声源"一条条列出来,想象如果是一个靠摄像头识别杯子的机器人,这些噪声会让它在真机上多容易认错——这就是传感器域 gap。再在心里给这个动作"加 100 毫秒延迟",想象机器人每动一下都要等 0.1 秒模型才回话,它是不是会因为反应慢半拍把杯子碰倒——这就是延迟 gap。把"现实比仿真多了噪声、多了延迟、多了不完美"这个体感记牢,下一篇我们聊机器人不能胡说、要套上安全护栏时,你会立刻懂为什么在这么嘈杂的现实里,我们还偏要它"说得准、做不疯"。