具身智能与脑机接口:身体还能是"意念"吗
前情提要 上一回第 34 篇《数据从哪来:人类示范与遥操作怎么喂机器人》讲到,想让机器人学会干活,最划算的办法是让人先示范一遍、机器人原样跟学——人类示范和遥操作就是这么给机器人"喂"训练数据的,这一步把"人怎么做"直接变成了"机器怎么学"。可顺着这条路推到尽头,会冒出一个更彻底的问题:机器人动起来的根源终究是"我想让它动",那能不能干脆跳过手把手教,直接去读大脑里的指令?这条念头,正是脑机接口的入口。
一、给大脑和外面的世界架一座桥
先打个比方。你让手机放歌,得用手指戳屏幕;让狗坐下,得开口下口令。这里"你心里想的"和"设备真的做的"之间,总隔着身体这座桥——手,或者嘴。我们太习惯把身体当成唯一的中转站,却很少问:如果这座桥断了、或者干脆不需要呢?
脑机接口(英文缩写 BCI)想做的事,就是在大脑和外部设备之间直接架一座桥,让"念头"本身就能被机器读走,或者把"感觉"直接写回大脑。它等于在"意识的源头"和"动作的终点"之间,开了一条旁路。我们平时几乎意识不到这座桥的存在,直到它出问题——手麻了、嗓子哑了,念头就卡在脑子里出不去。脑机接口想做的,正是给这座桥备一条不用经过肉身的备用道。
这座桥有两个方向。一个方向是"读":设备捕捉大脑发出的神经信号,尤其是"我想动一下"这类运动意图,把它翻译成机器能懂的指令。另一个方向是"写":反过来,把触觉、视觉这类感觉信息送回大脑,让使用者"以为"自己真的摸到了、看到了。本篇我们主要聊最直观的"读"这条路,因为它最能说明白"身体为何能是意念"。
二、头戴还是植入:两种架桥方式
架这座桥,最省事的是"非侵入式"——不用动刀,戴个像泳帽或头环一样的设备贴着头皮,靠它感应大脑活动时产生的微弱电场。好处显而易见:安全、无痛、谁都能戴。缺点也实在:信号隔着头皮和颅骨,又弱又模糊,像隔着厚棉被听人说话,能听个大概,细节全丢。
另一种是"侵入式"——通过一个小手术,把极细的电极直接埋进大脑里,贴在神经细胞旁边。这样读到的是"原声",信号又强又清晰。代价是要开颅、有感染和排异的风险,更像给身体装了个永久零件。两种路线没有谁绝对胜出:一个图省事,一个图精度,目前都在各自的场景里努力。直觉上很好记——头戴的方便但模糊,植入的精准但有代价。
三、当"身体"变成了外设
这里就接上我们整个具身智能系列的主线了。前面第 20 篇《大模型上车:从"聊天"到"动手"》、第 21 篇《VLA 模型:让机器人"看懂"就"做对"》里讲过,具身智能的一条经典链路是:先有"语言或视觉"的输入,大模型做规划,最后变成"动作"输出到机器人身上。可无论语言还是视觉,"意图"这一环,始终还得靠人的手去示范、靠人的嘴去下指令。
脑机接口干的最漂亮的事,是把"意图"这环直接从脑子里取出来。想象一位因伤瘫痪的朋友:他的大脑依然清楚地"想"着"抬起右手",只是信号传不到自己的肌肉,身体成了摆设。现在给他接上一只机械臂,再用脑机接口把那股"想抬手"的念头解码出来、直接发给机械臂——于是义肢随想而动,他想什么,外边的"手"就做什么。临床上已有瘫痪者靠意念操控光标、机械臂给自己喂水的真实案例。
放进具身系统里看,这等于把"身体"重新定义了一遍:身体不再只是血肉之躯,它可以是一只会听话的机械臂,可以是一副帮你走路的外骨骼;而驱动这具身体的"信号",可以不是来自脊髓,而是直接来自大脑。身体的边界,被悄悄打破了。这当中,脑机接口扮演的正是具身系统的"新身体、新接口"——它既是读意图的输入设备,未来也可以是写感觉的输出设备。
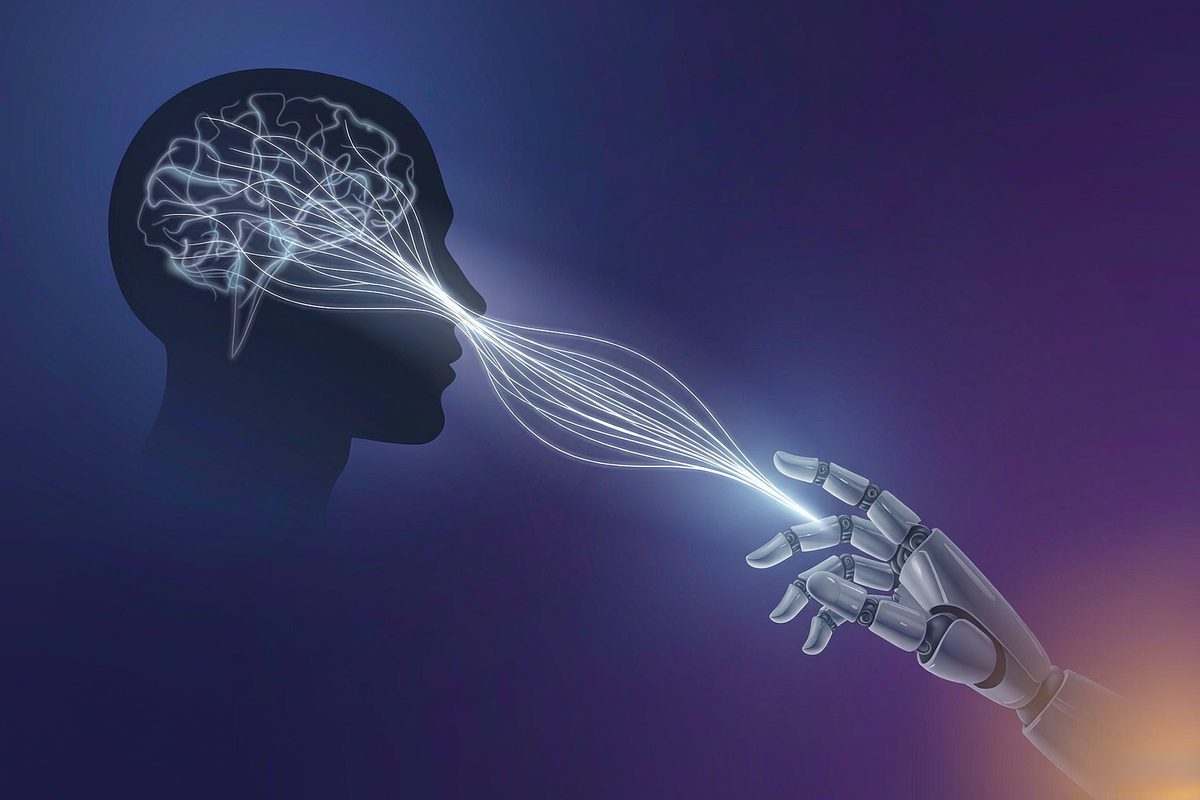
这张图浓缩了上面整套逻辑:从脑子里的一个念头,到被解码成指令,再到真的驱动起外面的设备。你可以把它看作具身智能链路里最短、最直接的那一段——没有手,没有嘴,念头直达动作。
四、它和具身智能到底什么关系
把话说白了:前面讲的大模型和 VLA,解决的是"怎么把语言、图像变成动作规划";脑机接口解决的,是"动作规划最前头的那股意图,从哪儿来"。
过去这股意图靠人示范、靠人打字、靠人说话;有了脑机接口,意图可以跳过手和嘴,直接从脑里取。这对具身智能意味着一件大事——机器人的"第一推动力",不再必须经由人类的身体中转。一个卧床的人,也能靠念头指挥房间里的机器人去倒杯水、关盏灯。身体和机器之间那道墙,塌了一角。这让"谁在指挥身体"第一次有了第二种答案——不再只是神经连着肌肉,也可以是信号连着芯片。换句话说,BCI 不是替具身智能造了个新脑子,而是替它接上了一条更短的"意图电源线"。
五、别高兴太早:三道硬核难关
当然,念头上天、落地很难。脑机接口今天还卡在几道坎上。
第一,脑信号太弱、又太"私人"。每个人的大脑接线方式都不一样,同一套解码模型换个人往往得从头训练;而且信号混在大量噪声里,像在嘈杂菜市场里分辨某一个人的低语。
第二,解码本身很难。把一团乱糟糟的神经放电,准确对应到"往左转""握紧"这样的动作,本质是在解一道没有标准答案的谜题,错一点,机械臂就可能做错事。
第三,安全与隐私绕不开。大脑里的念头,是一个人最私密的东西。一旦这扇门被打开,谁来保护"读脑"不被滥用、不被泄露?这是技术问题,更是人与社会的问题。
顺带一提,脑机接口本身其实是本博客另一条值得慢慢展开的长线,从电极材料到解码算法、从医疗康复到消费电子,能讲的东西太多。本篇只在具身智能的语境下点一下它的厉害之处,更多精彩留待将来。
六、当身体可以是一束信号
回看我们这一路:具身智能关心的是"有身体的智能怎么学会行动",而脑机接口把"身体"这个词的含义往外推了一大步——身体可以是血肉,可以是机械,也可以干脆是一束从大脑流出的神经信号。
当"身体"能被这样重新定义,具身智能的想象空间也就被彻底打开:智能不再被绑在某一具特定的躯壳里,它可以借任何能接收念头的设备去行动、去感知。这,或许就是"具身"二字最辽阔的注脚。
读后小测
3 句话复述 1. 脑机接口是在大脑和外部设备之间架桥,能"读"运动意图、也能"写"回感觉,分头戴的非侵入式和植入的侵入式两种。 2. 在具身系统里,脑机接口把"意图"这环直接从脑里取出,让机械臂、外骨骼随想而动,等于把身体重新定义成了可替换的外设。 3. 它补齐了具身智能"意图从哪来"这一环,但脑信号弱、每人不同、解码难、隐私安全等难关仍待攻克。
1 件动手小事 今晚试着做一个小观察:做某个熟悉动作(比如拿起杯子)之前,先停顿一秒,留意脑子里"我想动"的那股念头是什么感觉——再想想,如果这股念头能被设备直接读走、跳过了你的手,世界会变成什么样。把这一秒的体会记在备忘录里,你就亲身体会到了脑机接口想接住的那一瞬间。
下一回,第 36 篇《伦理、就业与责任:当机器人真的走进生活》:你会看到,技术之外的世界里,机器人一旦普及,会带来饭碗被谁拿走、出了事算谁的、人机共处该怎么设边界这些扎扎实实的问题。