软体机器人:用柔软去碰坚硬的世界
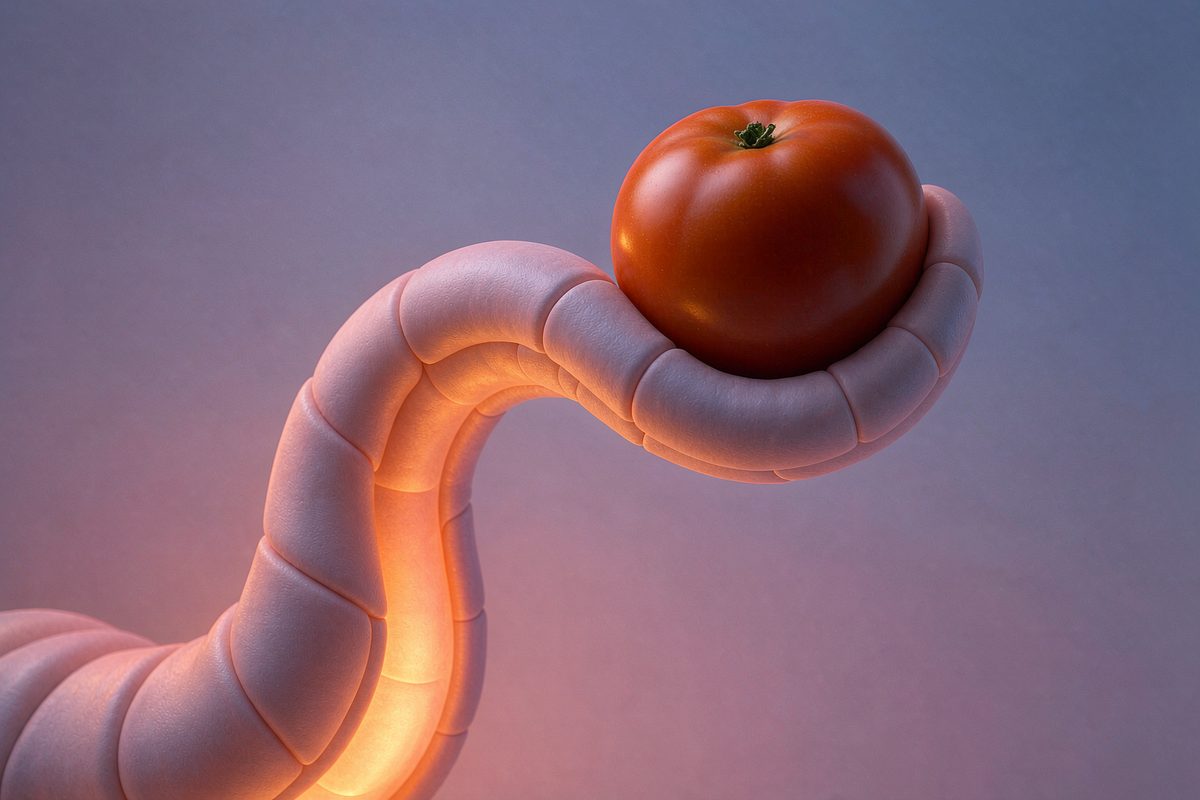
前情提要 上回第 32 篇《灵巧手与精细操作:为什么五指手这么难》讲到,五指刚性手最难过的两关是"力控"(得精准拿捏使多大劲)和"精细"(手指要严丝合缝贴住物体),硬碰硬地去抓不规则东西格外费劲。可换个思路:要是咱们不跟"硬"死磕,干脆把机器人的身体做成软的,那些贴合难、怕撞人的麻烦,反而可能自己就化解了。这一篇,我们就来看"软体机器人"是怎么用柔软去碰坚硬世界的。
一、没有骨架的机器人长啥样
咱们平时见到的机器人,不管是工厂里拧螺丝的机械臂,还是会翻跟头的机器狗,骨子里都一个样:硬。金属关节、刚性连杆,工程师先把"骨架"焊死,再让它在骨架上动。这种"硬骨头"思路好处是算得清——哪个关节转多少度,身体就在哪儿,数学上一点不含糊。
可软体机器人偏不走这条路。它没有刚性骨架,整个"身体"是用硅胶、橡胶这类软材料,再配上气动、记忆合金、电活性聚合物等驱动方式"长"出来的。你拨它一下,它会弯;你吹一股气进去,它能胀大;你让它卷,它就卷成一团。用个生活里的比方:刚性机器人像乐高积木拼的人,每块都硬邦邦、位置固定;软体机器人像一条真的毛毛虫,全身都能软软地扭动、伸缩。
既然没有硬骨头撑着,它靠什么"出力气"?这就接上了前面第 26 篇《执行器:电机、液压与人工肌肉》里说的"人工肌肉"——软体机器人常用的驱动方式,本质就是让材料自己"鼓起来"或"缩下去"。比如往一根硅胶管子(科学家管它叫"气动手爪")里打气,管子会朝没打气的一侧弯过去,像手指一样把东西捏住。它不需要精密的电机和齿轮,靠材料本身的变形就完成了动作。
二、为什么"软"反而成了优点
听到这儿你可能会犯嘀咕:软趴趴的,能干活吗?其实在很多场景里,"软"恰恰是对付"硬世界"的利器。
撞人不疼,安全这道坎好过了。 第 30 篇《三道难关与未来:泛化、安全、成本》里我们专门聊过"安全"这道难关——机器人一旦上了真机,对面就是真人、真小孩,硬邦邦的机械臂要是失控挥一下,后果不堪设想。可软体机器人不一样,它本身就软,就算不小心碰到人,顶多是"被软软地拍了一下",不会砸伤。等于把"危险"从源头上降了下来。这也正是为什么陪护老人、陪伴小孩的家政机器人特别适合用软体——它天天贴着人工作,先把自己变安全,比事后加装一堆防撞传感器省心得多。
能钻进刚性手进不去的缝隙。 刚性手是个固定形状,遇到窄缝就卡住了;软体却能把自己挤扁、拉长,像水一样渗进缝隙。这就好比你伸手去够沙发底下的玩具:硬的手掌怎么也塞不进去,可你用一根软绳一勾就出来了。工厂里的管道巡检、车底检修这类"缝里活",硬机器人往往束手无策,软体却能像一条小蛇那样钻进去看个明白。
能贴合形状说不准的东西。 这是软体最厉害的一点。刚性五指手最怕"形状不确定"——第 32 篇里说的"精细"难,很大程度就难在物体千奇百怪、表面还不平,硬手指贴不严。可软体天生会"迁就":你捏番茄,它就凹成番茄的样子裹住;你套血管,它就顺着血管弯。刚性手怕的"形状不确定",软体压根不care。再举个极端的例子:人的内脏、血管柔软又娇贵,硬镊子一夹就可能出血,而软体能以差不多的软度去接触,伤害自然小得多。
下面这张图,把"软"为什么好用串成了一条线:
一句话总结:因为身体能变形,软体机器人把"世界不规整"这件麻烦事,变成了自己的长处。
三、它已经在哪儿干活了
别以为软体只是实验室玩具,它已经悄悄上岗了。
医疗里钻血管。 医生做微创手术,要把细细的导管送进弯曲的血管。软体导管能顺着血管自己弯,不伤血管壁,比硬管子温柔太多。这背后也用到了第 27 篇《传感器即身体:硬件如何决定智能上限》里说的思路——在软材料表面贴应变传感器,机器人就能"感觉"到自己弯到了什么程度、贴到了什么位置,相当于软身体也有了触觉。更前沿的做法,是把软体做成能在肠道、尿道里游动的小机器人,靠身体的柔软去适应那些弯弯绕绕的腔道。
工厂里温柔地抓东西。 软体夹持器抓起鸡蛋、饼干、水果这类"一捏就碎"的货,力道柔得恰到好处,良品率高了一大截。采摘机器人用软"手指"摘草莓、番茄,果子完好无损——这正是开头说的"裹住番茄"那个画面。
搜救里钻废墟。 地震后钢筋水泥堆里尽是窄缝,刚性机器人进不去,软体却能蠕着钻进去,帮救援队探有没有幸存者。
四、软也有软的难处
当然,软不是万能药,它自己也有两道坎。
建模太难。 刚性机器人动一下,每个关节角度都能算清楚;软体一受力就连续变形,整条身子都在弯、在胀,用数学描述这种"全身软绵绵地变来变去"非常吃力。结果就是:工程师很难像指挥硬手臂那样,精确地告诉软体"手伸到这儿、弯 30 度"。控制不直观,调试起来像在哄一条不听话的面条。
动作偏慢。 靠打气、靠材料慢慢回弹来驱动,速度天然比电机转一圈要慢。让它去拼速度、拼力气的活儿,它干不过刚性兄弟。
五、身体的"硬度",也是一道设计题
走到这儿,咱们回头看这条线就清楚了:机器人不只有"硬"一种解法。刚性手擅长精准大力,软体擅长贴合安全;前面第 26 篇的人工肌肉、第 27 篇的软体传感,其实早就为"软路线"埋下了伏笔。
所以"身体该多硬"本身,就是工程师要答好的一道题——不是越硬越好,也不是越软越好,得看它要去碰一个什么样的世界。软体机器人教给我们最重要的一课是:有时候,与其花大力气让"硬身体"去适应形状不确定的世界,不如换一种身体,用柔软去拥抱那个坚硬又不规则的世界。
读后小测
3 句话复述 1. 软体机器人没有刚性骨架,靠硅胶、气动、记忆合金等软材料做成能弯能胀能卷的"身体"。 2. 软的好处是撞人不疼、能钻缝隙、能贴合不规则物体,正好化解了刚性手最怕的"形状不确定"。 3. 它的难点在于连续变形难建模、控制不直观,而且驱动偏慢,所以"身体该多硬"本身是个设计选择。
1 件动手小事 找一根喝完的软管吸管或一段橡皮管,用手指堵住一头往里吹气,看看它会朝哪边弯、怎么"抓"住桌上的小纸团——亲手感受一下"软身体靠变形干活"的原理,比看十张图都直观。
下一回,第 34 篇《数据从哪来:人类示范与遥操作怎么喂机器人》:你会看到不管是刚性手还是软体,机器人变聪明都靠"喂数据",而真实数据怎么来是个大工程。