行走与平衡:双足机器人的控制难题
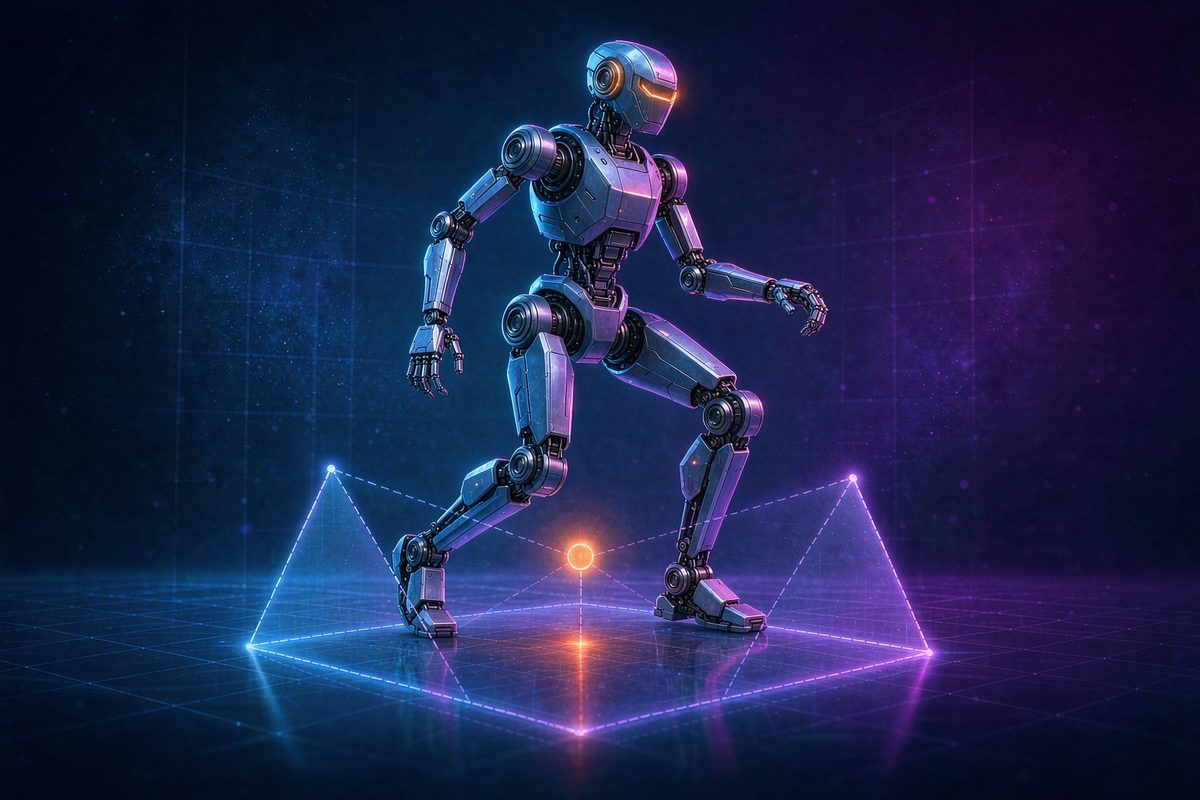
前情提要 在第 18 篇《抓取为什么这么难:接触、摩擦与柔性》里我们谈到,机械手想拿稳一个杯子,难在接触点又小又滑、材料还会被压变形,所以"抓"本质上是在解决局部接触的稳定——只要指尖那几个小接触点不滑、不塌就行。而本篇要聊的"走",难度换了个维度:它要管的是全身质心的平衡稳定。一个会抓的机器手,未必能站得稳;会走的机器腿,却要同时照顾落脚、摆臂和重心。两套稳定问题,一个发生在手指尖,一个发生在整副骨架。
你有没有试过单脚站立?把一条腿抬起来,身体会不自觉地晃。这时候你的大脑在飞快地做一件事:不停把身体重心挪到那只还踩在地上的脚上方。只要重心偏出去太多,你就得落地、扶墙,不然就摔了。
双足机器人面对的,正是这个随时随地可能"倒"的麻烦——只不过它没有你几十年的走路经验,每迈一步都像在重新学平衡。
平衡,其实就是"把重心拉回脚掌"
我们先不讲机器人,先讲一个谁都能懂的画面。
想象你头顶顶着一杯水(那杯水就是你的"重心"),脚下踩着一块小垫子(垫子就是脚掌能撑住你的范围)。只要你头顶那杯水的影子,落在脚掌垫子里面,你就稳;一旦那影子滑到了垫子边缘之外,水就会洒——你就倒了。
在力学里,这杯"水"的位置叫质心(center of mass),就是一整个身体所有重量的平均作用点;脚下那块"垫子"能撑住你的区域,叫支撑区(support polygon),简单说就是"所有着地的脚合起来,在地面上圈出的那块地盘"。
平衡的真相特别朴素:机器人每时每刻都在干一件事——让质心在地面上的投影,乖乖留在支撑区里面。 投影在里面,就不倒;投影一跑出去,就该摔了。控制算法做的全部努力,就是抢在投影溜出去之前,把它拽回来。
为什么轮式的"永远不会倒"
你可能会问:那为什么扫地机器人、轮椅、汽车从不用担心摔倒?
因为它们是轮式的。轮子贴在地面上,接触是一条连续的长条,支撑区又宽又长;而且轮子一转就走,重心投影几乎永远落在那片宽大的支撑区里。更要紧的是,轮式机器不需要"抬脚"——它从头到尾都贴着地,没有哪一刻会把自己悬空、只靠一个窄支撑面撑着。
换句话说,轮式机器把"平衡"这个难题,用结构上的取巧绕开了:我干脆不离开地面,你也就没机会把我放倒。这也是为什么最早的移动机器人几乎都长轮子——不是设计者不想用腿,是腿太难了。
足式为什么每一步都"可能倒"
换成两条腿,麻烦就来了。
人走路其实是一连串"快要倒下又赶紧救回来"的动作。你迈左脚时,全身重量压在右脚上,这时候支撑区缩小成右脚掌那块小地方(甚至窄成一条线);等左脚落地,支撑区才重新变成两只脚之间的梯形。也就是说,走路的大部分时间里,你都只有一只脚在撑地,支撑区又小又窄,质心投影稍偏一点就出去了。
对机器人来说,这意味着:
- 抬腿的瞬间,它从一个稳定姿态,主动走进一个不稳定姿态;
- 落腿的瞬间,又要在半空中找准位置,把支撑区重新撑大;
- 中间那零点几秒的单脚期,全靠控制算法飞速微调身体、手臂、腰胯,把质心投影死死按在脚掌上。
所以足式行走难的不是"动",而是"动的时候别倒"。每一步都是一次和重力的小规模搏斗。
步态:把"快倒"编排成"稳走"
工程师把这套循环叫步态(gait)。一个完整的步态周期,可以粗略分成两个阶段:
- 支撑相:某只脚踩在地上、承担体重。此时它是支撑区的主力。
- 摆动相:另一只脚离地、向前摆,准备落到前方去"接棒"当新的支撑。
走得好不好,看的是这两个相怎么衔接:摆腿的脚要在恰当的时刻、恰当的位置落下,好让支撑区刚好在旧脚收力之前接上;同时上半身要微微前倾、手臂要反着摆,用来抵消腿动带来的左右摇晃。你学骑车、学滑冰时身体那些"自动"的歪斜和摆手,本质上都是同一套平衡补偿。
不同的腿数,难度天差地别:四足机器人有三条腿着地时支撑区是块大三角,很稳;两足只有一条腿着地时支撑区最窄,所以双足是足式里最难的——也最像人。
这张小图就是双足行走控制的内核:每一瞬间,系统都在判断"重心在哪",并决定"是稳住,还是已经出界"。
维持平衡,其实是"维持低势能的稳定态"
这里要接上另一个视角。在物理系列第 7 篇《能量与守恒:为何最低能量态那么关键》里我们讲过:一个物体天然倾向于待在能量最低的状态,比如小球会滚到碗底才安分。
把它套到"走"上特别好懂:人站直、重心低、脚站稳,是一种低势能的稳定态;而一旦质心投影滑出支撑区,身体开始倾倒,重心高度下降,势能骤然释放——这就是"倒下"。机器人所有的平衡努力,说到底都是在阻止自己从低势能的稳定态,滑向倒地这个更低势能的"坑"里。维持平衡,就是维持那个不容易掉的低能量姿态;摔倒,则是势能的一次痛快泄洪。
这也解释了为什么"救平衡"要快:一旦开始往坑里滑,势能会越泄越快,等滑到一半再拉,要花的力气比一开始就按住大得多。
结语:难的从来不是迈腿
回头看,双足机器人最迷人、也最折磨人的地方,不在于它能把腿抬多高、走多快,而在于它要在不停"快倒"的边缘上,走出一条不倒的路。轮式用结构绕开了重力,足式却偏要正面硬刚——而硬刚的代价,就是每一个控制周期里,都要和质心投影、支撑区、步态节奏反复较劲。
理解了这套"重心—支撑区"的拉锯,你再看任何会走路的机器人,眼里看到的就不再是炫技,而是一场永不停歇的、精密的平衡芭蕾。
读后小测
3 句话复述 双足机器人每走一步都只用一只脚撑地,支撑区又窄又小,质心投影稍偏就会倒。平衡的本质,就是控制算法不停把质心在地面上的投影,拉回脚掌圈出的支撑区里。这其实是在维持一个低势能的稳定姿态,一旦投影滑出支撑区,势能骤降人就摔倒,所以救平衡必须趁早。
1 件动手小事 今天站着等车或刷手机时,试着把重心慢慢移到一只脚上、抬起另一只脚单脚站十秒,感受身体怎么不自觉地晃、怎么用手臂和腰去"找平衡"。再观察旁边走路的人:注意他们总是一只脚着地时另一只脚才抬起,支撑区在两只脚之间换来换去——那就是文章里说的步态,在替你维持不倒。
下一回,我们会走向一个全新方向。在第 20 篇《大模型上车:从"聊天"到"动手"》里,我们要聊的是:那些本来只会跟你文字聊天的 AI 大模型,是怎么学会"指挥"真实机器人的。前面这些篇我们都在讲机器人自己的身体——手怎么抓、腿怎么走、重心怎么稳;下一回要问的是:谁来当机器人的"大脑"?大模型能不能把一句人话,翻译成机械臂和机器腿能真正执行的动作序列?这会是我们从"身体"走向"智能"的第一座桥,也是理解机器人为什么能听懂人话的关键一步。